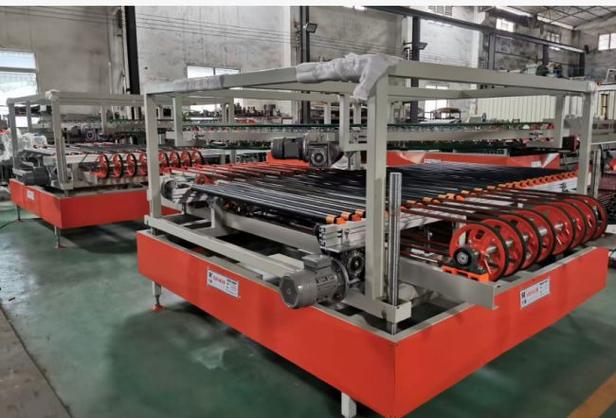
硬齿面行星摆线针轮四级减速电机与摆线式微型减速器 现代机械传动的高效解决方案
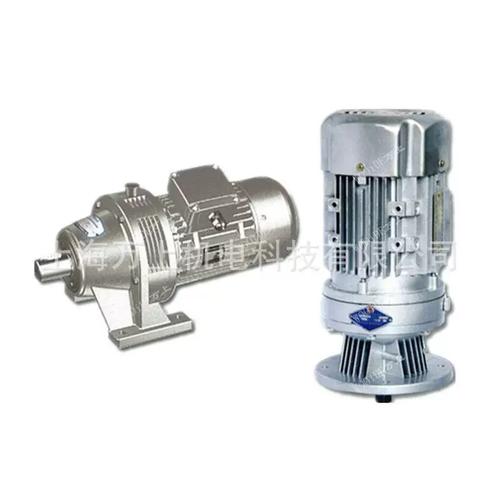
在现代工业自动化和精密机械领域,传动系统如同设备的“关节”,其性能直接决定了整机的效率、精度与寿命。其中,硬齿面行星摆线针轮四级减速电机与摆线式微型机械设备、摆线减速器,正以其独特的结构优势,成为重载与微型化双重需求下的关键传动部件。
一、核心原理:摆线针轮与行星传动的融合
摆线减速器的核心在于其少齿差行星传动原理。它利用摆线针轮(一种特殊齿形的行星轮)与针齿壳上的针齿进行啮合,通过偏心轴驱动摆线轮作偏心运动,从而实现大速比的减速。
而“四级减速电机”则是在单级或多级摆线减速基础上,串联多级齿轮副(通常为行星齿轮结构),将总减速比进一步放大。每一级都采用硬齿面(如渗碳淬火磨齿)工艺,使齿轮表面硬度达到HRC58-62,芯部保持韧性,从而在传递高扭矩时依然具备极强的抗磨损和抗疲劳能力。
二、硬齿面行星摆线针轮四级减速电机的性能优势
- 超高减速比与紧凑结构:四级串联可在极小体积内实现数千甚至上万的总减速比(例如:1:10000以上),远优于普通齿轮减速机。
- 高刚性与抗冲击能力:摆线轮与针齿为多齿同时啮合,重合度大,相比渐开线齿轮承载能力高出3-6倍,适用于频繁启停、重载冲击工况(如矿山、冶金、起重设备)。
- 高精度与低背隙:硬齿面磨削后齿形精度达6级以上,配合摆线针轮的无间隙啮合特性,回差可控制在弧分级别,满足精密伺服控制需求。
- 微型化延伸——摆线式微型机械设备:通过微米级加工技术,同原理被缩小至手掌大小,用于医疗机器人、精密光学平台、微型无人机舵机等,功率从几瓦至几百瓦,依然保持高扭矩密度。
三、摆线式微型机械设备与摆线减速器的应用场景
在工业机器人关节、数控机床第四轴、精密传送带中,摆线减速器以其抗扭刚度高、惯性力矩小的特点,成为伺服电机配套的首选。微型摆线减速器则常见于:
- 仿生机械手指关节;
- 内窥镜手术机器人传动末端;
- 微型导弹导引头舵机;
- 半导体晶圆搬运机械手。
这些场景要求减速器不仅体积小、重量轻,还必须耐受苛刻的消毒、真空或高低温环境,硬齿面摆线方案正好满足。
四、选型与维护要点
用户在选择摆线针轮四级减速电机时,需重点关注:
- 实际负载扭矩:不能仅凭电机功率估算,应计算峰值扭矩并考虑安全系数(一般取1.5-2)。
- 回差要求:精密传动需选用带预紧结构的摆线减速器,或采用双摆线轮消隙设计。
- 润滑与散热:硬齿面高速级需强制润滑或脂润滑,摆线级则依靠油浴或喷油。四级串联时应注意热平衡,必要时加装散热片或风扇。
- 安装同心度:偏心轴与摆线轮的配合间隙极小,安装时需保证同轴度≤0.02mm,否则易导致针齿磨损。
五、
硬齿面行星摆线针轮四级减速电机代表了传动技术向“高扭矩密度、高精度、微型化”方向发展的极致融合。无论是重型港口机械的慢速驱动,还是微型指尖机器人的灵巧运动,这套摆线式方案都以其独特的啮合原理与材料工艺,提供了无可替代的耐用性与控制品质。随着一体化关节模组与3D打印摆线轮的出现,这类减速器将进一步打破体积与功率的界限。
如若转载,请注明出处:http://www.sckxgj.com/product/50.html
更新时间:2026-10-22 21:35:34